Artificial Intelligence for Robotic Disassembly (AI4RD)

刘佳宜(Jiayi Liu)
武汉理工大学电子信息工程系副教授,博士/硕士生导师,长期从事于机器人智能拆解领域的研究工作。主持国家自然科学基金1项、湖北省自然科学基金1项和武汉市知识创新专项(曙光计划)1项;作为骨干成员参与国家自然科学基金面上项目等国家级项目5项。荣获湖北省教学成果奖特等奖,已发表SCI/EI论文20余篇,Google学术引用1800余次;参与编写英文学术专著3部。受邀在国际、国内学术会议上作受邀报告多次;荣获2022 IEEE CASE等国际会议论文奖励3次。 担任国家自然科学基金函评专家、教育部学位论文评审专家、数字孪生青年学者委员会(中国)第一届委员会常务委员、国际研讨会的共同主席/委员会成员5届次,IEEE Transactions on Industrial Informatics、IEEE Transactions on Automation Science and Engineering等国际顶级期刊审稿人。 所承担的科研、教学工作,获中央广播电视总台央视新闻报道多次(数字化赋能-让教与学更智慧;科技创新-让生活更美好)。
机器人拆解: 拆解感知、建模、决策、优化与控制理论及方法
人工智能算法: 深度学习、强化学习、大语言模型在先进制造中的应用
绳驱软体机器人及其应用: 基于嵌入式的绳驱软体机器人设计、软体机器人在智能制造中的应用[MP4]
人工智能算法: 深度学习、强化学习、大语言模型在先进制造中的应用
绳驱软体机器人及其应用: 基于嵌入式的绳驱软体机器人设计、软体机器人在智能制造中的应用[MP4]
📰️ 团队新闻
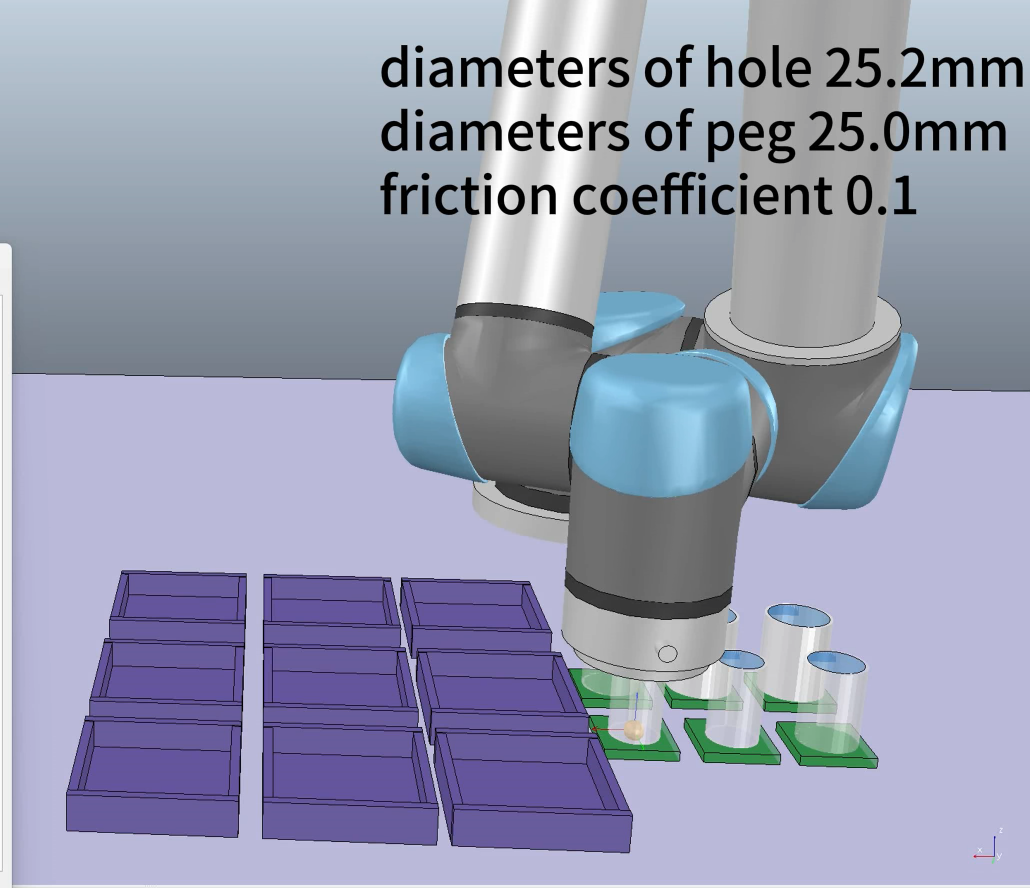
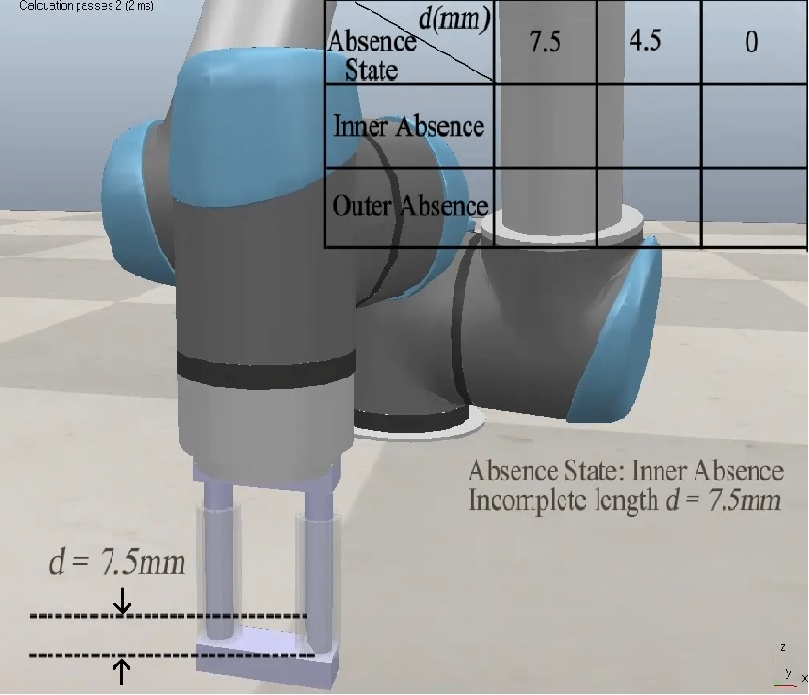
👍 2026年7月4日,团队成员陶冶投往IEEE Transactions on Automation Science and Engineering的论文《Robotic compliant disassembly strategy for disassembling dual peg-hole with uncertain incomplete state: mathematical model and optimization methods》被录用!
👍 2026年5月7日,团队成员张小龙、涂小飞获得“校优秀毕业研究生”荣誉!
👍 2025年12月17日,团队成员张小龙投往Computers & Industrial Engineering的论文《Integration of compliant disassembly strategy and state recognition for robotic peg-hole disassembly》被录用!
👍 2025年12月1日,团队成员陶冶荣获国家奖学金!
👍 2025年11月17日,团队成员涂小飞投往计算机集成制造系统的论文《考虑废旧产品拆解不确定的选择性拆解任务规划》被录用!
🚀 2025年10月14日,团队成员张小龙荣获比亚迪奖学金!
👍 2025年10月11日,团队成员仲金山投往Journal of Industrial Information Integration的论文《Manufacturing process scheduling method based on multi-level and cross-chain collaboration under industrial internet environment》被录用!
👍 2025年9月18日,团队成员韩雨凝投往International Journal of Computer Integrated Manufacturing的论文《Digital Twin Modelling and its Evaluation Method of the Robotic Disassembly Process》被录用!
👍 2025年9月4日,团队成员徐振璐投往Robotics and Computer-Integrated Manufacturing的论文《Robotic Disassembly Sequence Dynamic Planning under Uncertain Irremovable Condition using Dueling Deep Q-Network Based on Digital Twin》被录用!
👍 2025年8月13日,团队成员张小龙投往International Journal of Production Research的论文《Mechanism Driven Robotic Compliant Disassembly Strategy for Disassembling Peg-holes under Different Maintenance Conditions》被录用!
👍 2025年5月7日,团队成员韩雨凝的学位论文,顺利通过教育部盲审,成绩优秀(92分、91分)!
😀 Artificial Intelligence for Robotic Disassembly研究团队学术主页上线了!
📚 学术成果
20. Ye Tao, Jiayi Liu#, Wupeng Deng, Hongyu Wang, Yuanjun Laili, Yaping Ren.
Robotic compliant disassembly strategy for disassembling dual peg-hole with uncertain incomplete state: mathematical model and optimization methods.
IEEE Transactions on Automation Science and Engineering.
2026.
[PDF]
[MP4]
18. 刘佳宜, 涂小飞, 徐文君#, 王远达, 陆天慧.
考虑废旧产品拆解不确定的选择性拆解任务规划.
计算机集成制造系统.
2025, 31(12), 4493-4512.
[PDF]
17. Wenjun Xu, Jinshan Zhong, Jiayi Liu#, Shuang Zheng, Xianglong Zou, Feng Liu.
Manufacturing process scheduling method based on multi-level and cross-chain collaboration under industrial internet environment.
Journal of Industrial Information Integration.
2025, 48, 100972.
[PDF]
16. Yuning Han, Jiayi Liu#, Lei Qi, Wenjun Xu.
Digital twin modelling and its evaluation method of the robotic disassembly process.
International Journal of Computer Integrated Manufacturing.
2025, 1-19.
[PDF]
15. Jiayi Liu, Zhenlu Xu, Wenjun Xu#, Lei Qi, Yuning Han, Zude Zhou.
Robotic disassembly sequence dynamic planning under uncertain irremovable condition using dueling deep Q-network based on digital twin.
Robotics and Computer-Integrated Manufacturing.
2026, 98: 103132.
[PDF]
14. Jiayi Liu, Xiaolong Zhang, Wenjun Xu#, Zude Zhou.
Mechanism driven robotic compliant disassembly strategy for disassembling peg-holes under different maintenance conditions.
International Journal of Production Research.
2025, 63(24), 10336-10354.
[PDF]
13. 涂小飞, 刘佳宜#, 徐文君, 张小龙, 仲金山.
基于改进型遗传算法的海上无人集群协同作业需求−功能动态匹配研究.
中国舰船研究.
2026, 21(1), 338-349.
[PDF]
12. Yaping Ren#, Zhehao Xu, Yanzi Zhang, Jiayi Liu, Leilei Meng, Wenwen Lin.
A rollout heuristic-reinforcement learning hybrid algorithm for disassembly sequence planning with uncertain depreciation condition and diversified recovering strategies.
Advanced Engineering Informatics.
2025, 64, 103082.
[PDF]
11. Jiayi Liu, Zhenlu Xu, Heng Xiong, Qiwen Lin, Wenjun Xu#, Zude Zhou.
Digital twin-driven robotic disassembly sequence dynamic planning under uncertain missing condition.
IEEE Transactions on Industrial Informatics.
2023, 19(12), 11846-11855.
[PDF]
10. Wenjun Xu, Zhihao Li, Jiayi Liu#, Jia Cui, Yang Hu.
Virtual reconfiguration method of robotic mixed-model assembly line using bees algorithm based on digital twin.
IEEE Transactions on Automation Science and Engineering.
2023, 21(3), 2211-2222.
[PDF]
9. Wenjun Xu, Jia Cui, Bin Liu, Jiayi Liu#, Bitao Yao, Zude Zhou.
Human-robot collaborative disassembly line balancing considering the safe strategy in remanufacturing.
Journal of Cleaner Production.
2021, 324, 129158.
[PDF]
8. Jiayi Liu, Zude Zhou, Duc Truong Pham, Wenjun Xu#, Jia Cui, Can Yang.
Service platform for robotic disassembly planning in remanufacturing.
Journal of Manufacturing Systems.
2020, 57, 338-356.
[PDF]
7. Wenjun Xu, Quan Tang, Jiayi Liu#, Zhihao Liu, Zude Zhou, Duc Truong Pham.
Disassembly sequence planning using discrete Bees algorithm for human-robot collaboration in remanufacturing.
Robotics and computer-integrated manufacturing.
2020, 62, 101860.
[PDF]
6. Jiayi Liu, Zude Zhou, Duc Truong Pham, Wenjun Xu#, Chunqian Ji, Quan Liu.
Collaborative optimization of robotic disassembly sequence planning and robotic disassembly line balancing problem using improved discrete Bees algorithm in remanufacturing.
Robotics and computer-integrated manufacturing.
2020, 61, 101829.
[PDF]
5. Zude Zhou, Jiayi Liu, Duc Truong Pham, Wenjun Xu#, F. Javier Ramírez, Chunqian Ji, Quan Liu.
Disassembly sequence planning: Recent developments and future trends.
Proceedings of the Institution of Mechanical Engineers Part B Journal of Engineering Manufacture.
2019, 233(5), 1450-1471.
[PDF]
4. Jiayi Liu#, Zude Zhou, Wenjun Xu, Jiwei Hu.
Adaptive support-weight stereo-matching approach with two disparity refinement steps.
IETE Journal of Research.
2019, 65(3), 310-319.
[PDF]
3. Jiayi Liu, Zude Zhou, Duc Truong Pham, Wenjun Xu, Junwei Yan#, Aiming Liu, Chunqian Ji, Quan Liu.
An improved multi-objective discrete bees algorithm for robotic disassembly line balancing problem in remanufacturing.
The International Journal of Advanced Manufacturing Technology.
2018, 97(9), 3937-3962.
[PDF]
2. Jiayi Liu, Zude Zhou, Duc Truong Pham, Wenjun Xu#, Chunqian Ji, Quan Liu.
Robotic disassembly sequence planning using enhanced discrete bees algorithm in remanufacturing.
International Journal of Production Research.
2018, 56(9), 3134-3151.
[PDF]
1. Jiayi Liu, Zude Zhou, Guoping Ding#, Huaqiang Wang.
Dynamic Magnetic Field Measurement in the Air Gap of Magnetic Bearings Based on FBG-GMM Sensor.
Journal of the Optical Society of Korea.
2015, 19(6), 575-585.
[PDF]
🧑🤝🧑 团队成员
👥 在读学生
2025级博士
向宇光
2024级硕士
王远达
陆天慧
潘红臣
2025级硕士

毛朱睿
王宏钰
刘瑞浩
林宇航
郭瑞强
2026级硕士

罗丹
喻俊杰
贺中伟
郑楠健
杨玖翔
本科生(含本硕班)
陶冶
陈木子
👥 毕业学生
2026届硕士:张小龙(就业:阿里巴巴集团控股有限公司;比亚迪奖学金1次);涂小飞(就业:华为技术有限公司)
2026届硕士(协助指导):仲金山(就业:华为技术有限公司)
2025届硕士:徐振璐(就业:华为技术有限公司;国家奖学金2次,比亚迪奖学金1次); 韩雨凝(就业:中航航空电子有限公司)
2025届硕士(协助指导):王睿章(就业:比亚迪股份有限公司); 管茂霖(就业:比亚迪股份有限公司);刘云光(就业:公务员-湖北省委组织部选调生);丁杰(就业:中兴通讯股份有限公司)
2023届本科:李伯羽(直博:浙江大学);熊恒(保研:华南理工大学);林啓文(保研:华中科技大学)